云台摄像机与云台点将网络 从智能感知到协同调度
一、云台摄像机:不只是“会转的摄像头”
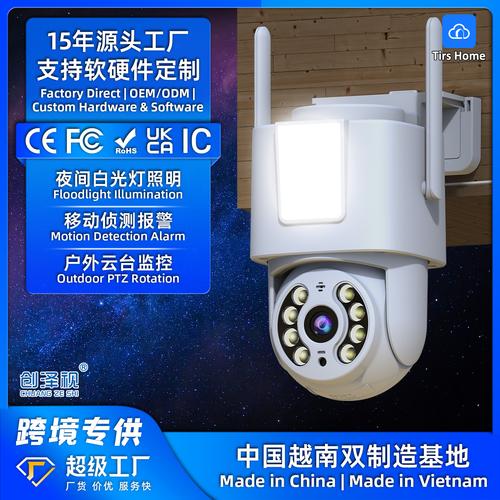
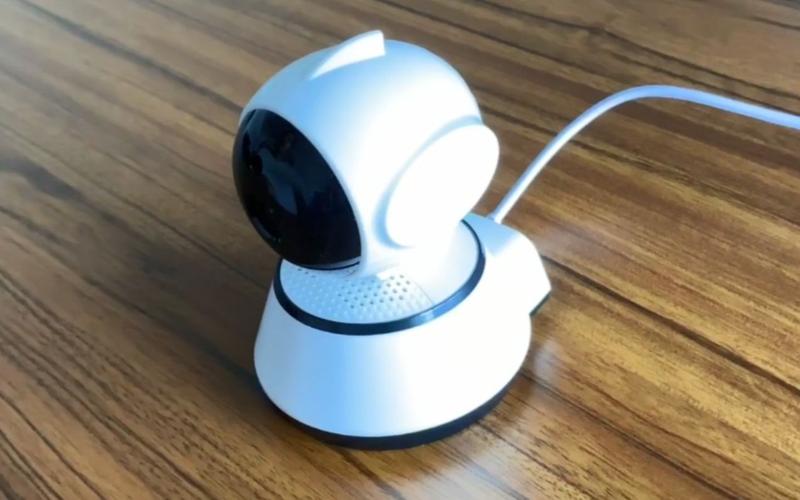
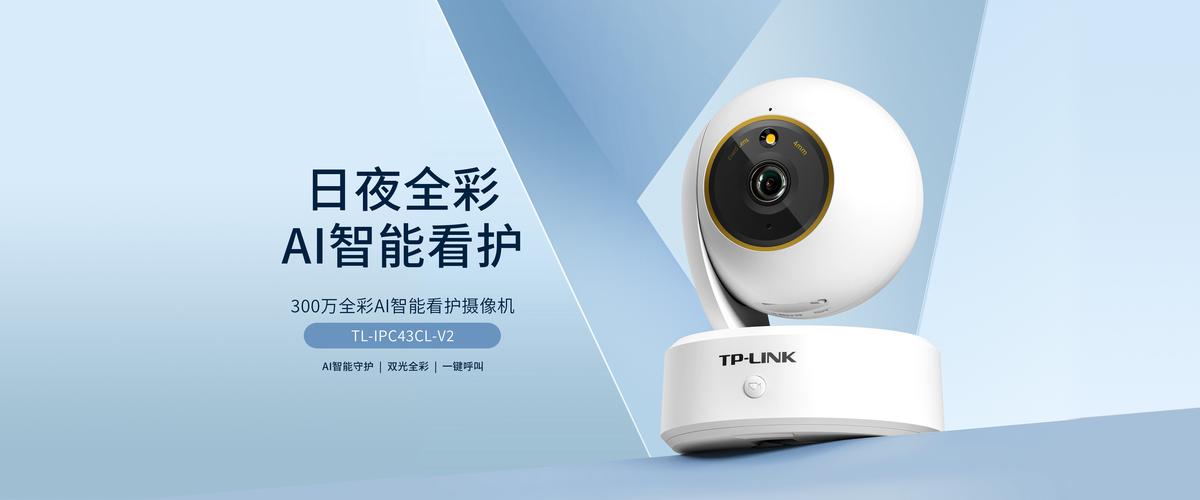
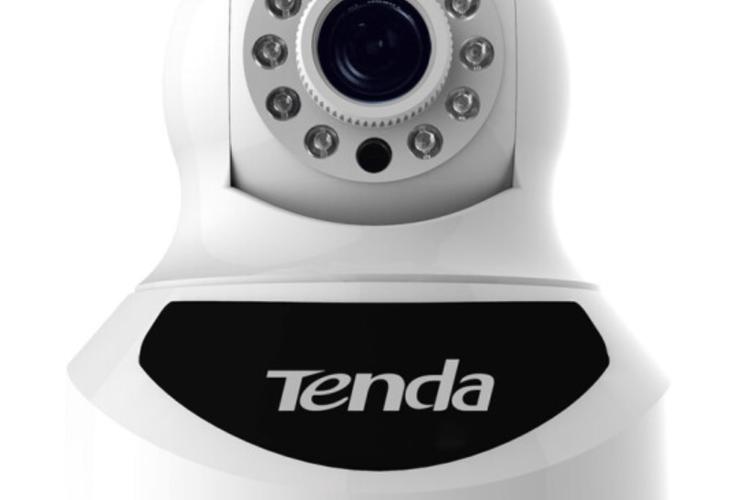
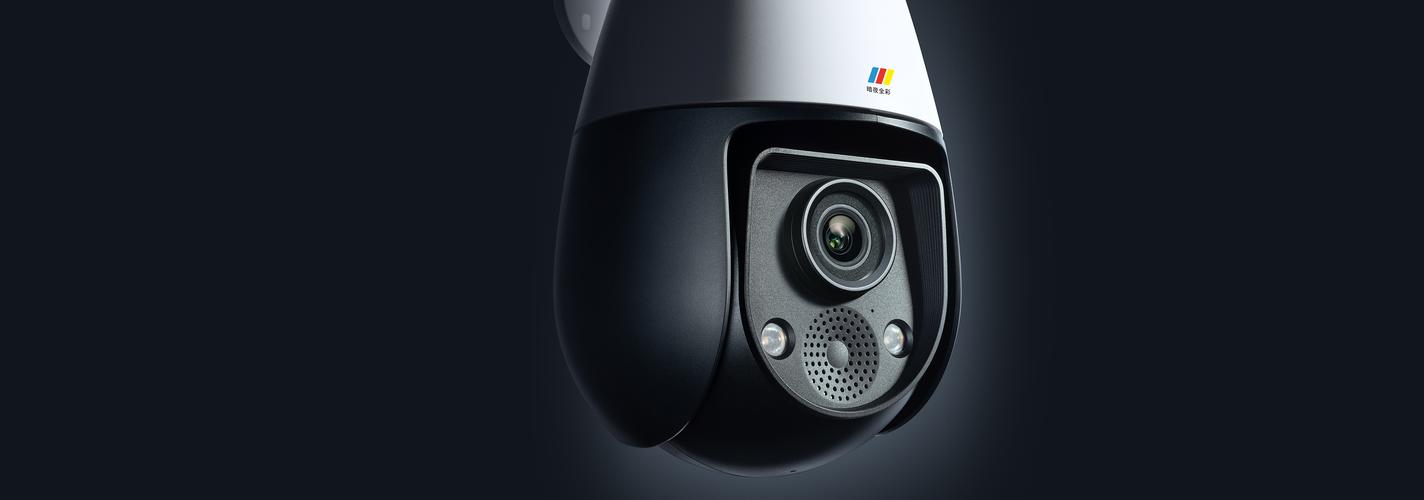
云台摄像机(PTZ Camera)是集平移(Pan)、俯仰(Tilt)、变焦(Zoom)于一体的智能成像设备。相比固定摄像机,它最大的优势在于“视野可控”——通过电机驱动云台,镜头可以在水平360°、垂直一定角度范围内自由转动,配合光学变焦,实现对远距离目标的细节捕捉。
早期云台摄像机主要用于安防监控,依赖人工摇杆操作。随着AI芯片和图像算法的下沉,现代云台摄像机已具备自动跟踪、智能巡航、区域入侵检测、人形/车辆识别等能力,开始从“被动记录”走向“主动感知”。
二、从单点智能到网络协同:云台点将网络的提出
单个云台摄像机的能力终归有限:同一时刻只能对准一个方向,视野覆盖与细节清晰度之间存在天然矛盾;多台设备各自为战时,又容易出现重复监控、盲区遗漏、响应滞后等问题。
“云台点将网络”正是针对这一痛点提出的系统化思路。其核心思想是:将多台云台摄像机作为一个协同网络来调度,由系统根据事件优先级“点将”——即动态指派最合适的设备去执行观察、跟踪或取证任务,而非让每台设备孤立运转。
这一模式可以类比为“将帅调度、士兵执行”:网络中的每一台云台摄像机是可控的“兵”,调度算法是“将”,事件是“军令”。点将的本质,是资源和任务的实时最优匹配。
三、云台点将网络的关键技术构成
- 统一时空基准:所有摄像机需共享时间同步与空间坐标映射,才能让“A相机发现目标、B相机接力跟踪”成为可能。
- 事件驱动的调度引擎:当某台设备检测到异常(如越界、遗留物、人群聚集),调度层依据目标位置、运动方向、各设备当前姿态与遮挡关系,计算最优接力设备并下达转向、变焦指令。
- 目标接力与轨迹融合:通过ReID(重识别)与多目标跟踪算法,实现跨镜头的身份保持,把分散画面拼接成连续轨迹。
- 带宽与算力协同:边缘端完成初步检测与压缩,云端负责全局调度与证据留存,避免全网高码流回传造成的带宽压力。
四、典型应用场景
- 大型园区与机场周界:外围云台负责大范围扫视,一旦发现翻越行为,网络自动“点将”最近的球机变焦取证,并调度相邻设备形成跟踪链。
- 城市高空瞭望:多台高杆云台形成互补覆盖,在大型活动或应急处置中按指令快速切换观察重点。
- 水利与能源巡检:结合预设点位与自动巡航,异常出现时全网设备按优先级响应,减少人工排查时间。
五、挑战与展望
云台点将网络要真正落地,仍需解决几个问题:多设备协同时的指令冲突与优先级仲裁、复杂场景下的目标接力稳定性、网络时延对实时调度的影响,以及不同厂商设备之间的协议互通。
随着边缘AI算力提升和统一调度协议的完善,云台摄像机将从“可听指令的节点”进化为“具备意图理解能力的协同体”。届时,“点将”不再只是被动响应事件,而能基于态势预测提前布防——让每一台云台摄像机在正确的时间看向正确的方向,这才是网络化智能感知的真正价值。
如若转载,请注明出处:http://www.yuntaidj.com/product/50.html
更新时间:2026-10-26 10:06:34